本次项目将以工业机器人搬运工作站为载体,按照搭建工业机器人虚拟工作站、编写机器人程序、虚拟仿线个任务逐步实施,最终实现如左上角动画中所示的控制效果。 下面,开始讲解任务2.1 虚拟工作站的构建 机器人逆运动学 黄金梭 一、连杆参数与坐标系 机器人逆运动学 1、连杆的概念 每条连杆i-1包含:连杆轴线) 连杆轴线设定在与前一个连杆连接轴的轴线上,即与该轴线) 连杆坐标系设定在与该连杆轴线上,即以该轴线为Z轴,以上一个连杆坐标系Z正方向夹角成余角的方向为Z轴正方向;假如该连杆轴线与下一个连杆轴线交错,则以该连杆轴线与下一个连杆轴线的公垂线为X轴,以该公垂线向下一个连杆延长方向为X轴正方向;以上述公垂线与该连杆轴线的交点为原点,并根据右手笛卡尔坐标 法则确定的坐标系作为该连杆的坐标系。假如该连杆轴线与下一个连杆轴线相交,以该交点为原点,以两轴线的公垂线为X轴,并根据右手笛卡尔坐标法则确定的坐标系作为该连杆的坐标系
工业机器人虚拟仿真技术- 课件 实训任务2.3 单击移动与位置示教.ppt
工业机器人虚拟仿真技术- 课件 实训任务2.4 单任务自动运行机器人程序.ppt
工业机器人虚拟仿真技术- 课件 实训任务3.1 手动JOG操作与动作限制.ppt
工业机器人虚拟仿真技术- 课件 实训任务3.2 打开并设置工作站参数.ppt
工业机器人虚拟仿真技术- 课件 实训任务3.3 手动控制机器人拧螺丝作业.ppt
工业机器人虚拟仿真技术- 课件 实训任务3.4 插槽自动控制机器人拧螺丝作业.ppt
工业机器人虚拟仿真技术- 课件 实训任务4.2 上下料机器人本体控制程序.ppt
工业机器人虚拟仿真技术- 课件 实训任务4.4 上下料工作站模拟运行控制.ppt
工业机器人虚拟仿真技术- 课件 实训任务5.1 计算机器人当前活动半径程序.ppt
工业机器人虚拟仿真技术- 课件 实训任务5.2 缩小机器人活动半径程序.ppt
第17讲 生活用电(讲义)-【新课标新思维】人教版中考物理一轮复习四步曲 学思讲测(解析版).pdf
第07讲 质量与密度(讲义)-【新课标新思维】人教版中考物理一轮复习四步曲 学思讲测(解析版).pdf
(2026年)多重耐药菌感染管理多部门联合工作流程图PPT课件.pptx
原创力文档创建于2008年,本站为文档C2C交易模式,即用户上传的文档直接分享给其他用户(可下载、阅读),本站只是中间服务平台,本站所有文档下载所得的收益归上传人所有。原创力文档是网络服务平台方,若您的权利被侵害,请发链接和相关诉求至 电线) ,上传者
联系我们
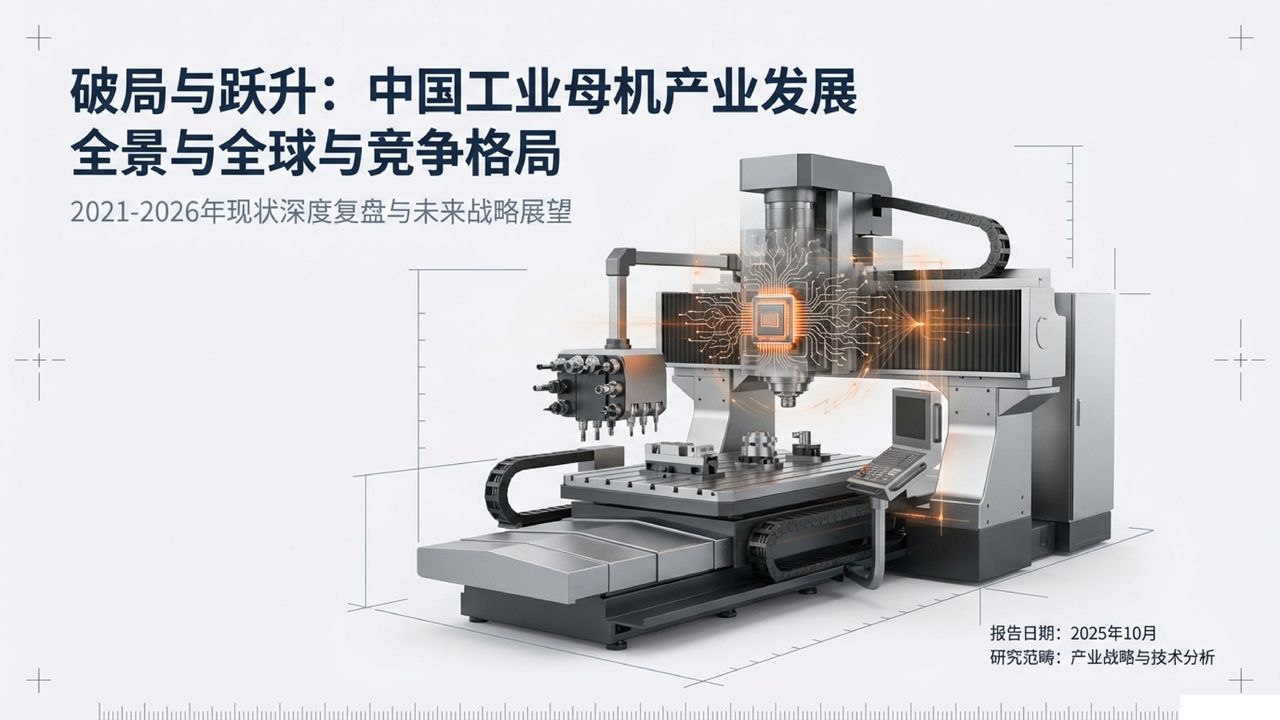
订阅最新产品规格说明、技术白皮书及行业应用资讯。 PG模拟器股份有限公司成立于2016年,注册地位于江苏省张家港市,主营工业母机仿真算法与数控加工安全控制软件研发工作。公司面向高端五轴数控机床及大型龙门铣床等装备,研发具备亚微米级精度的数字孪生模拟系统与热误差补偿方案。 您有工业母机仿真或控制软件研发合作需求吗?
欢迎进入PG电子入口,专业技术工程师竭诚为您服务。 联系我们